

1 Visão Geral
Com a popularidade da tecnologia LiDAR, graças à sua resolução precisa de alcance e alta resolução angular, é possível obter informações de contorno mais ricas. Em levantamentos topográficos e mapeamento, docas automatizadas, minas, veículos de engenharia e condução autônoma robótica, monitoramento de tráfego, segurança e outros campos, tornou-se um meio técnico indispensável para percepção ambiental e proteção da segurança. No cenário prático de aplicação, necessitamos de produtos capazes de operar de forma confiável durante todo o dia; a maioria dos dispositivos LiDAR pode funcionar em ambientes adversos, tais como chuva, neblina, neve, poeira, temperaturas extremas (altas e baixas) e intensa luminosidade. Apresenta deficiências na aquisição de dados em luz visível, além de possuir uma determinada função de filtragem e otimização, capaz de filtrar eficazmente ruídos e garantir a precisão e a qualidade dos dados.
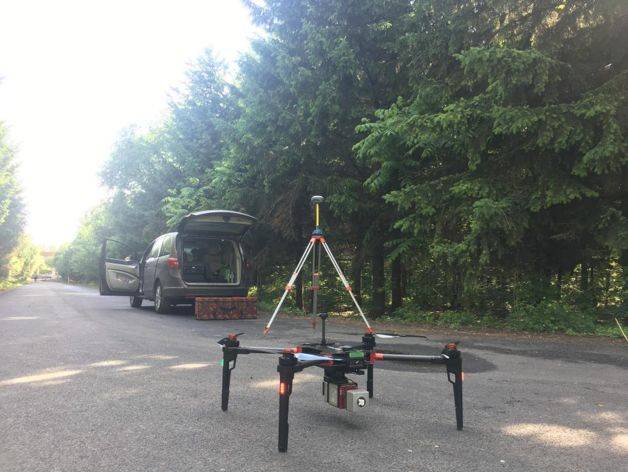
Nosso sistema aéreo de radar a laser D-LiDAR200 utiliza o produto econômico de varredura a laser para mapeamento RIEGL mini VUX-1UAV. Suas principais características são as seguintes:
(1) Este produto baseia-se na avançada tecnologia RIEGL de processamento de forma de onda, adquirindo dados de distanciamento a laser em alta velocidade por meio da digitalização da forma de onda e do processamento em tempo real dessa forma de onda;
(2) Excelente capacidade de detecção de múltiplos alvos permite resultados de medição de alta precisão mesmo sob condições atmosféricas adversas;
(3) Campo de visão de 360°, permitindo a coleta de dados de varredura panorâmica;
(4) Feixe de medição estreito com baixa divergência, proporcionando elevada resolução espacial;
(5) Função de detecção de múltiplos alvos — até cinco ecos por pulso laser.
Este artigo concentra-se nos resultados de testes, nas experiências e nas lições aprendidas com o sistema aéreo de radar a laser D-LiDAR200 de nossa empresa, no que diz respeito à sua capacidade de penetração em árvores, a fim de que todos possam aprender com essas informações, prever desempenhos em aplicações de engenharia e auxiliar na tomada de decisões. Primeiramente, apresentarei brevemente os conceitos relacionados aos múltiplos ecos (Multi-Echo) envolvidos na penetração em árvores:
O funcionamento típico do método pulsado TOF (Time of Flight Ranging) é o seguinte: o radar a laser emite um pulso de laser. Quando esse pulso é refletido de volta ao receptor pelo objeto, a distância até o objeto pode ser calculada com base na diferença de tempo entre a emissão e a recepção.
● Único eco: sempre que o receptor recebe um sinal de eco cuja intensidade atinge o limiar de acionamento, considera-se que o objeto foi detectado e calcula-se o valor de distância correspondente. A desvantagem desse método é que, caso exista algum material parcialmente transparente entre o scanner e o objeto medido — como chuva, neve ou poeira, comumente encontrados em ambientes externos — parte da energia do laser será refletida de volta antecipadamente; assim, bastando que essa reflexão atinja o limiar de acionamento, ela será interpretada erroneamente como proveniente do objeto alvo, causando erros de medição.
● Múltiplos ecos: com base no conceito de único eco, a unidade receptora de laser emprega um circuito interno de alta velocidade para amostragem e análise da forma de onda do pulso laser retornado. Os ecos causados por interferências externas e os ecos provenientes efetivamente do objeto apresentam características distintas tanto na forma de onda quanto na distribuição temporal, permitindo identificar com precisão o sinal proveniente do objeto real.
A aplicação da tecnologia de múltiplos ecos torna possível que as medições a laser atravessem materiais como vidro, névoa de chuva e poeira, garantindo, assim, confiabilidade mesmo em ambientes externos adversos. As informações de eco fornecidas pelo LiDAR abrangem dois aspectos: o número de ecos e o tipo de eco. O número de ecos distingue entre eco único e múltiplos ecos; quanto ao tipo de eco, distinguem-se o primeiro eco, o eco intermediário e o último eco. Normalmente, o solo gera apenas um eco de reflexão em condições desobstruídas. Caso haja árvores bloqueando a trajetória, alguns feixes laser conseguem atravessar as brechas entre os ramos e atingir o solo, retornando como último eco; portanto, esses pontos de último eco em múltiplos ecos geralmente correspondem às características dos pontos do terreno. Já edifícios, normalmente construídos com materiais sólidos como concreto armado, dificultam a penetração do feixe laser, gerando, em sua maioria, apenas um eco único; contudo, ocorrem múltiplas reflexões nas bordas dos edifícios. Quanto aos pontos associados à vegetação, devido às brechas existentes entre folhas e galhos, o feixe laser sofre múltiplas reflexões: o primeiro eco ocorre na superfície da copa, o eco intermediário nos galhos e folhas, e o último eco, geralmente, atinge o solo através das brechas.
- Compartilhamento de casos típicos
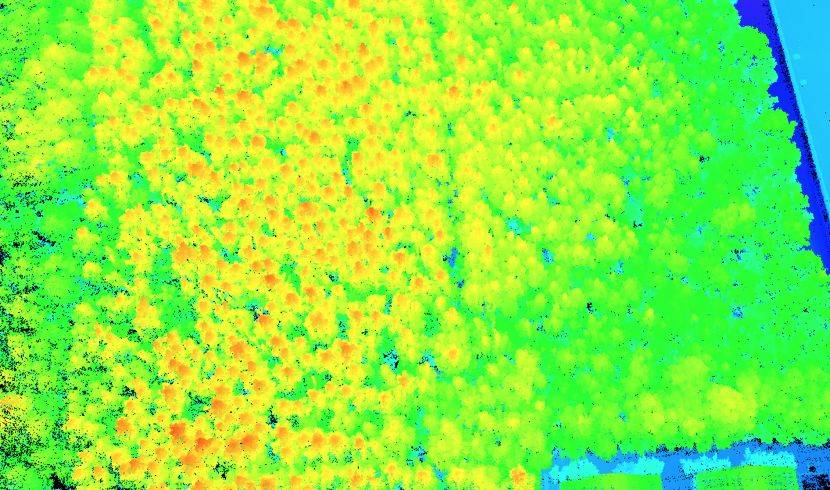
O sistema aéreo D-LiDAR200 possui vantagem clara na penetração de vegetação graças à detecção multi-alvo (até 5 ecos por pulso laser), oferecendo suporte técnico para acesso preciso ao terreno sob cobertura vegetal. A seguir, apresentam-se diversos casos práticos reais para ilustrar a operação do LiDAR sob diferentes tipos de cobertura vegetal e a capacidade de penetração da nuvem de pontos, servindo como referência.
2.1 Qingdao (pântano de juncos): sem interferência e com penetração.
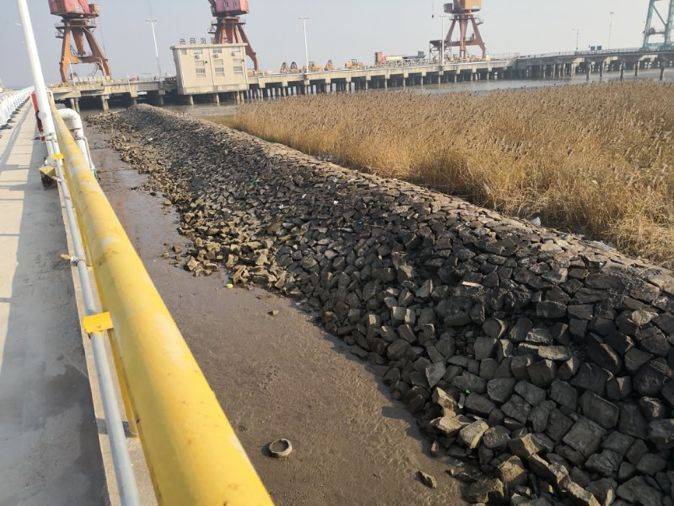
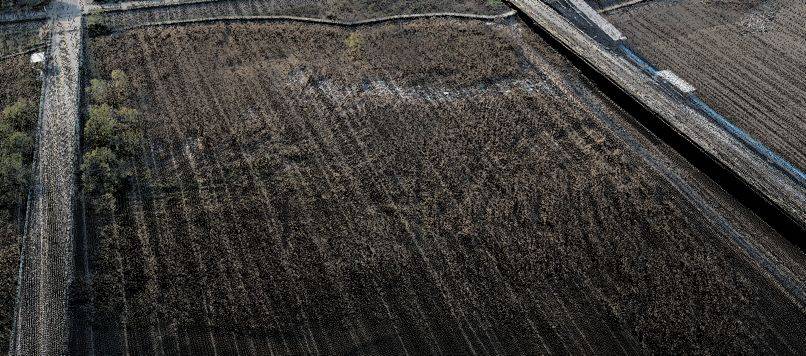
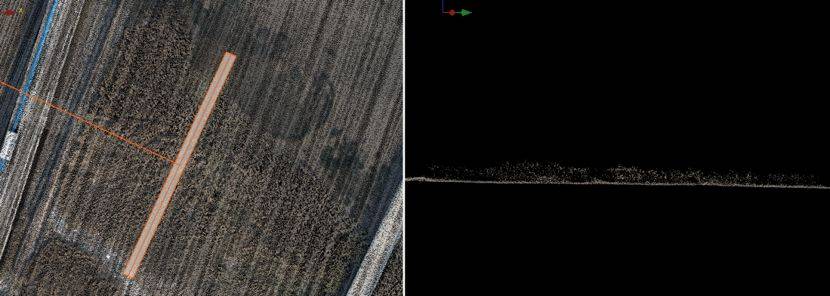
2.2 Jilin (floresta de coníferas): sem interferência e com penetração.
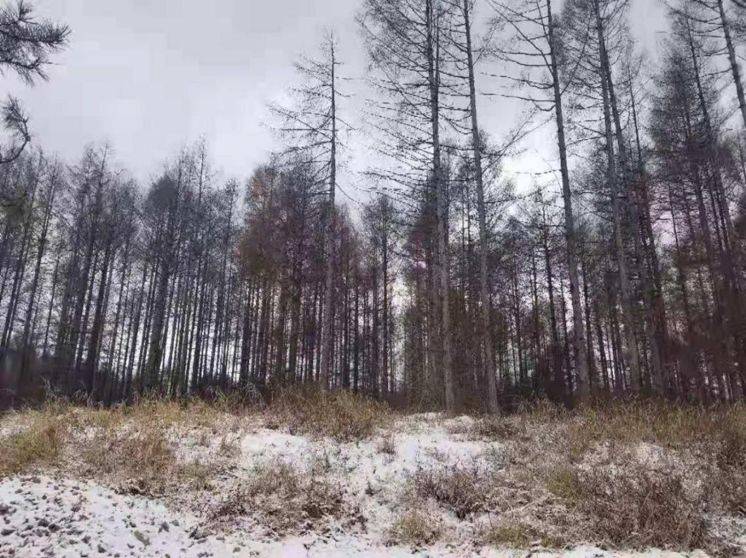
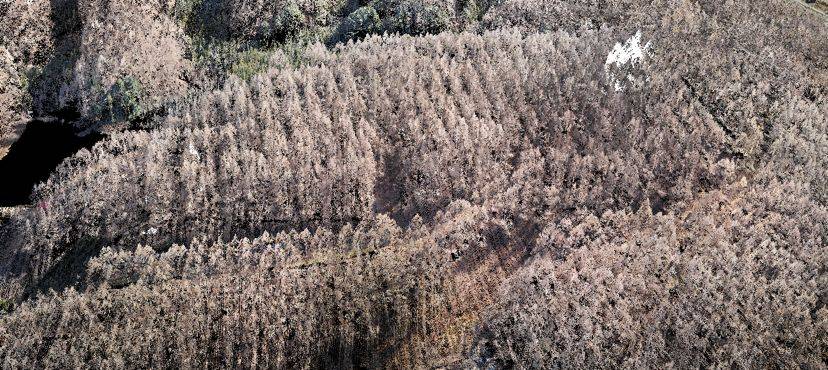
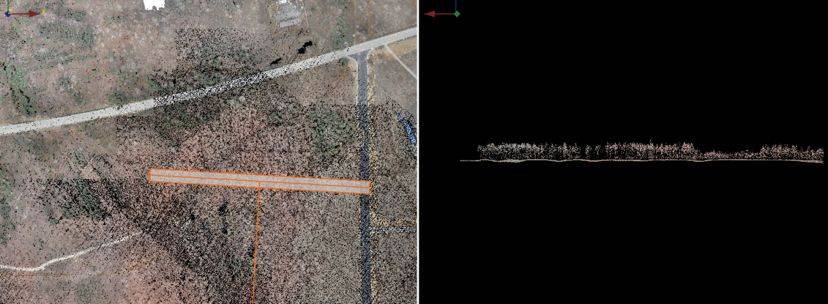
2.3 Nandan (eucalipto): não afetado; (arbustos densos): impacto maior, mas ainda parcialmente penetrados.
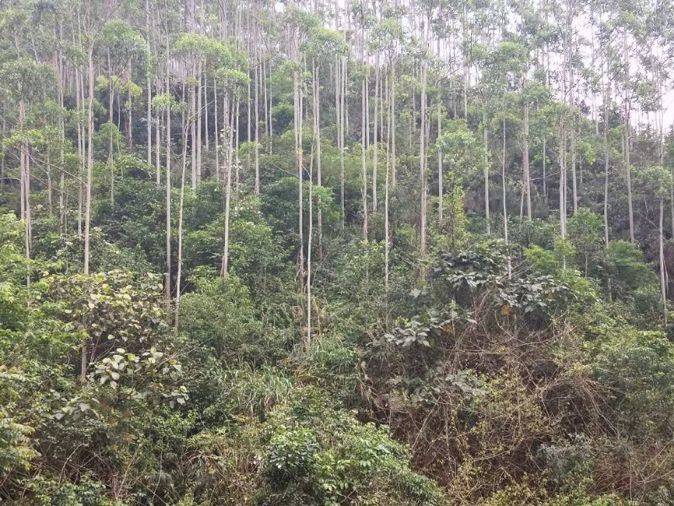
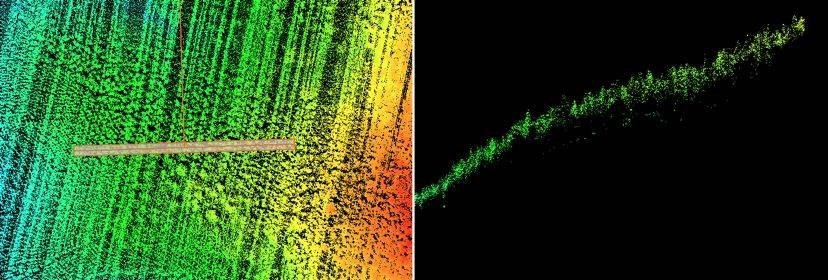
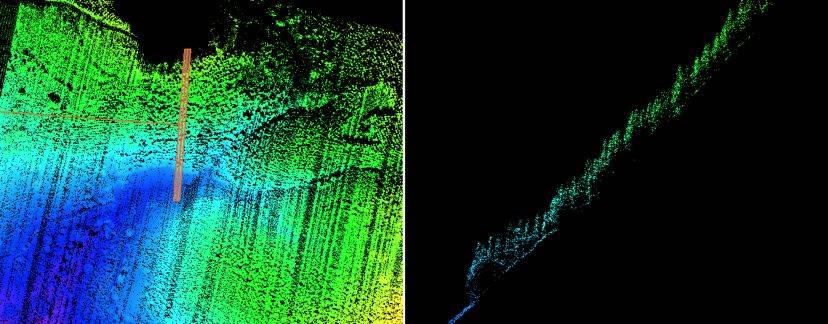
2.4 Guangzhou (área densamente povoada): pode penetrar e atender aos requisitos de aquisição do terreno.
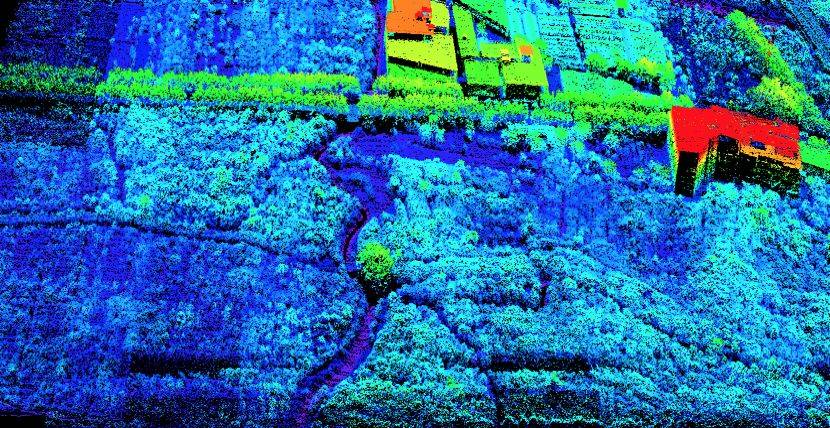
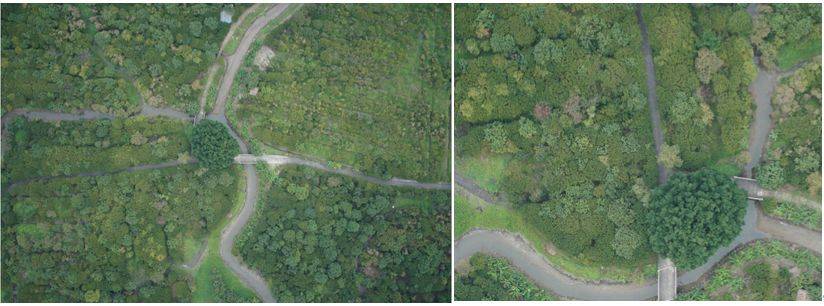
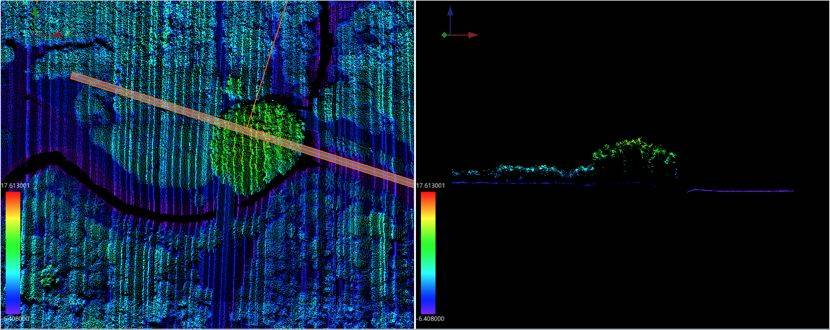
2.5 Harbin – floresta densa de coníferas (pinheiros e ciprestes): pode penetrar, quase não afetada.


Você deve estar conectado para postar um comentário.