

1 Aperçu
Grâce à sa grande précision en résolution de distance et en résolution angulaire, la technologie LiDAR connaît une popularité croissante. Elle permet d’obtenir des informations plus riches sur les contours des objets et s’est imposée comme un moyen technique indispensable pour la perception environnementale et la protection de la sécurité dans des domaines tels que la topographie et la cartographie, les quais automatisés, les mines, les véhicules de génie civil et la conduite autonome robotique, la surveillance du trafic, ainsi que la sécurité. Dans les scénarios d’application réels, nous avons besoin de produits capables de fonctionner de manière fiable en continu, 24 heures sur 24. La plupart des dispositifs LiDAR peuvent ainsi fonctionner dans des environnements sévères, notamment sous la pluie, le brouillard, la neige, la poussière, à des températures extrêmes (hautes ou basses) et sous une forte luminosité. En outre, ils présentent des lacunes moindres que les systèmes d’acquisition de données en lumière visible et intègrent une fonction de filtrage et d’optimisation qui permet d’éliminer efficacement le bruit, garantissant ainsi la précision et la qualité des données.
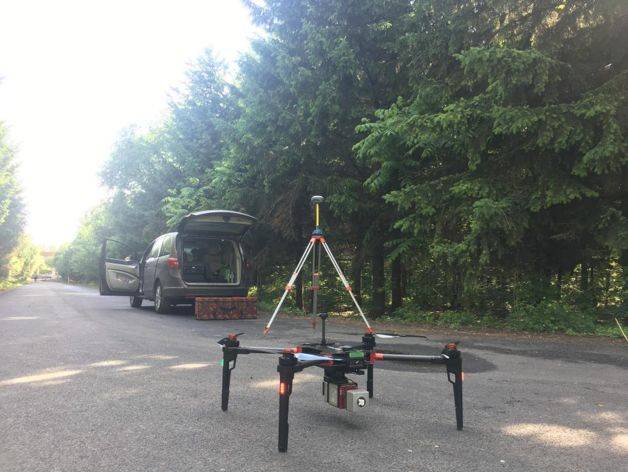
Notre système aéroporté D-LiDAR200 utilise le produit économique de numérisation laser RIEGL mini VUX-1UAV. Ses principales caractéristiques sont les suivantes :
(1) Ce produit repose sur la technologie avancée de traitement des formes d’onde développée par RIEGL, combinant l’acquisition rapide de données de télémétrie laser avec la numérisation des formes d’onde et un traitement en temps réel de celles-ci ;
(2) Une excellente capacité de détection multi-cibles permet d’obtenir des mesures hautement précises, même dans des conditions atmosphériques défavorables ;
(3) Un champ de vision de 360° permet de recueillir des données de balayage panoramique ;
(4) Un faisceau de mesure étroit et peu divergent assure une haute résolution spatiale ;
(5) Une fonction de détection multi-cibles — jusqu’à cinq échos cibles par impulsion laser.
Cet article met l’accent sur les résultats des essais, les expériences acquises et les enseignements tirés de l’utilisation, par notre société, du système aéroporté D-LiDAR200, notamment concernant sa capacité à pénétrer la végétation arborée, afin que les professionnels puissent s’en inspirer, anticiper les performances attendues dans les applications techniques et ainsi soutenir la prise de décision. Tout d’abord, je présenterai brièvement les notions relatives aux échos multiples (Multi-Echo) impliquées dans la pénétration de la végétation arborée :
Fonctionnement typique d’un LiDAR pulsé à temps de vol (TOF – Time of Flight) : Le radar laser émet une impulsion laser. Lorsque cette impulsion est réfléchie vers le récepteur par un objet, la distance de cet objet peut être calculée à partir de la différence de temps entre l’émission et la réception.
● Écho simple : Dès que le récepteur reçoit un signal d’écho dont l’intensité atteint le seuil de déclenchement, on considère qu’un objet a été détecté et la distance correspondante est calculée. L’inconvénient de cette méthode réside dans le fait que, si un matériau partiellement transparent (tel que la pluie ou la poussière de neige, fréquemment rencontrée en extérieur) se trouve entre le capteur et l’objet mesuré, une partie de l’énergie laser sera réfléchie prématurément ; dès lors que ce seuil est atteint, ce retour est interprété comme provenant de l’objet à mesurer, entraînant ainsi des erreurs de mesure.
● Échos multiples : Sur la base du principe de l’écho simple, l’unité de réception laser utilise un circuit haute vitesse intégré pour échantillonner et analyser la forme d’onde du laser réfléchi. Les échos parasites externes et les échos utiles issus de l’objet présentent des différences caractéristiques en termes de forme d’onde et de distribution temporelle, permettant ainsi d’identifier avec précision le signal provenant de l’objet réellement mesuré.
L’application de la technologie des échos multiples permet aux mesures laser de traverser des matériaux tels que le verre, la bruine, la pluie ou la poussière, garantissant ainsi leur fiabilité dans des environnements extérieurs sévères. Les informations d’écho fournies par un système LiDAR comportent deux aspects principaux : le nombre d’échos et le type d’écho. Le premier critère distingue les échos simples des échos multiples ; le second classe les échos selon leur ordre d’apparition : premier écho, écho intermédiaire et dernier écho. En conditions dégagées, le sol produit généralement un seul écho de réflexion. Toutefois, s’il est partiellement masqué par des arbres, certains faisceaux laser peuvent atteindre le sol à travers les interstices entre les branches, ce qui génère un « dernier écho » dans le cadre d’un scénario multi-écho — ce dernier correspond typiquement aux points sol. Les bâtiments, constitués majoritairement de matériaux massifs tels que le béton armé, ne sont guère pénétrables par le laser, produisant donc habituellement un seul écho ; toutefois, des réflexions multiples peuvent survenir au niveau des bords ou des contours des structures. Quant aux points liés à la végétation, la présence d’interstices autorise plusieurs réflexions du faisceau laser : le premier écho provient de la surface de la canopée, l’écho intermédiaire est généré par les branches et les feuilles, tandis que le dernier écho atteint généralement le sol en traversant les espaces vides entre les éléments végétaux.
- Partage de cas concrets
Le système LiDAR aéroporté D-LiDAR200 présente un avantage net en matière de pénétration végétale grâce à sa capacité de détection multi-cibles (jusqu’à 5 échos par impulsion laser), offrant un soutien technique essentiel pour accéder précisément au relief sous couverture végétale. Plusieurs cas pratiques issus de projets réels sont présentés ci-dessous afin d’illustrer le fonctionnement du LiDAR sous différents types de couverture végétale, ainsi que la capacité de pénétration des nuages de points obtenus.
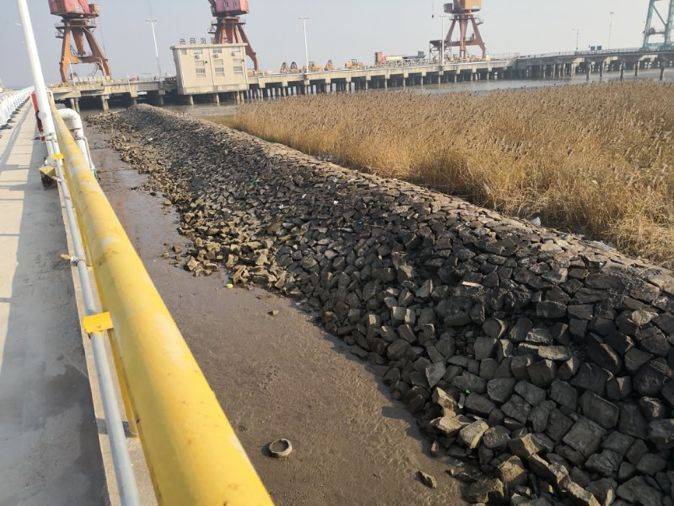
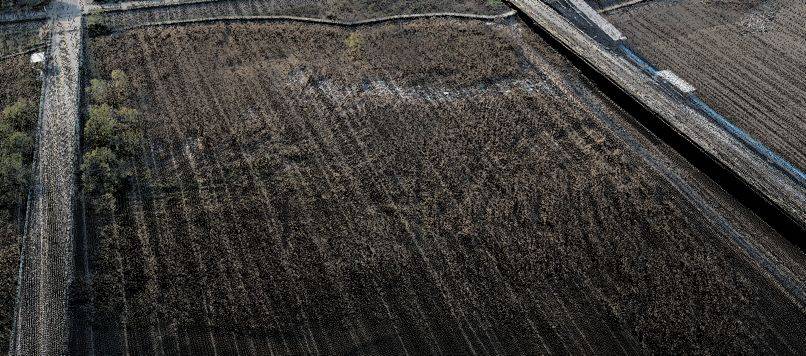
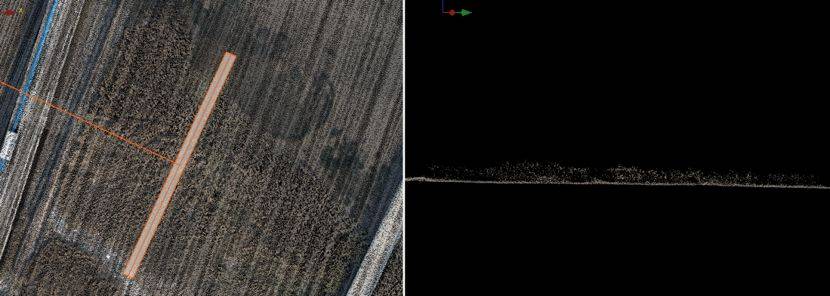
2.1 Qingdao (marais de roseaux) : Aucune perturbation observée ; pénétration efficace.
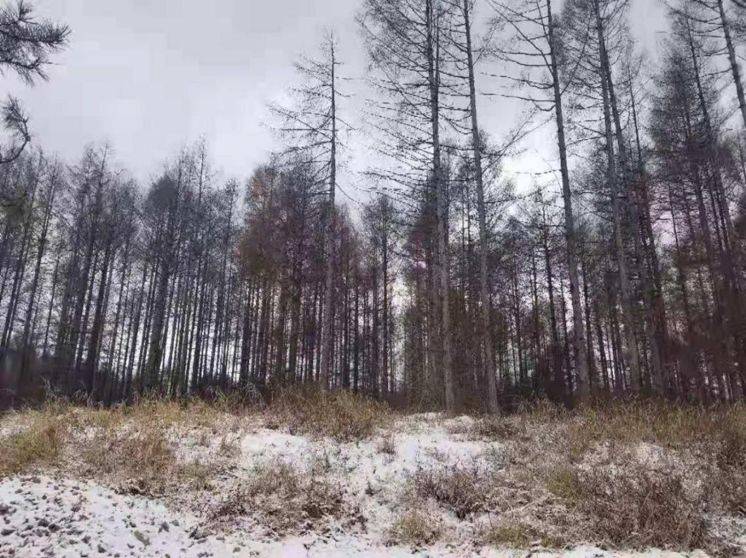
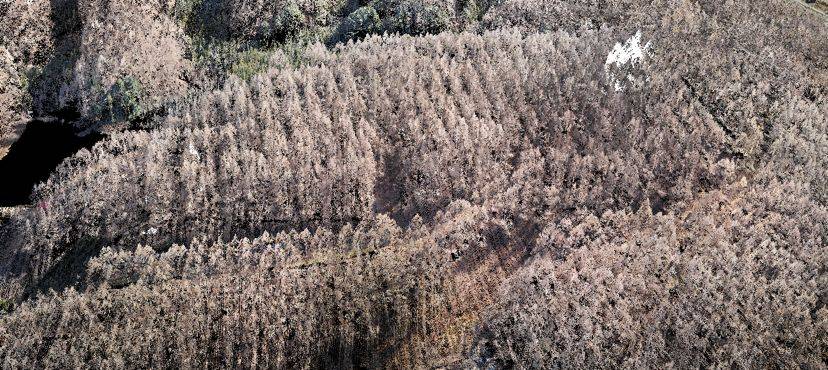
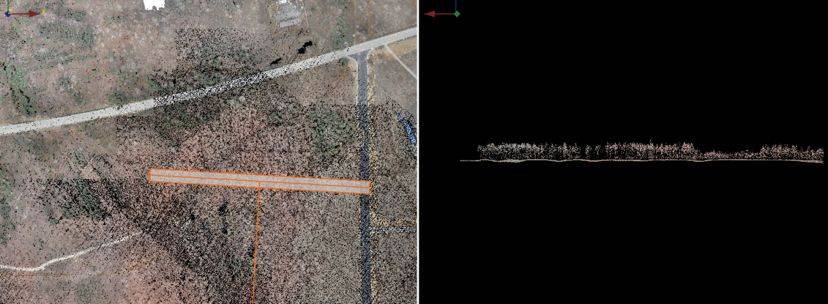
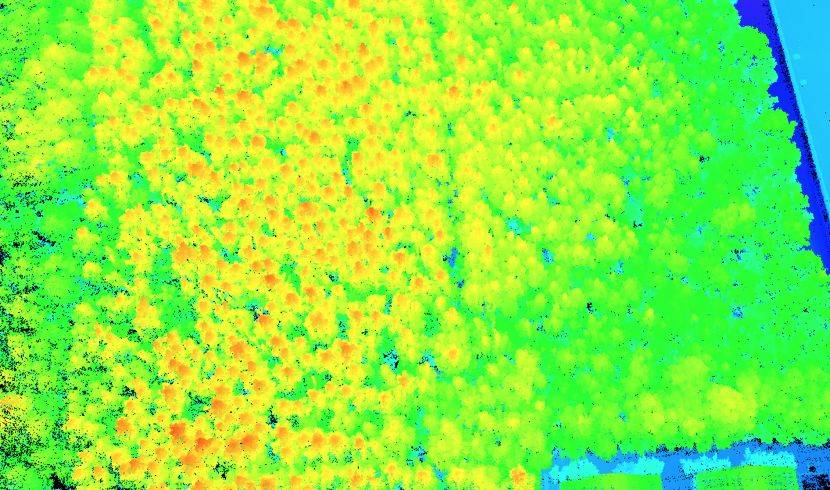
2.2 Jilin (forêt de conifères) : Aucune perturbation observée ; pénétration possible.
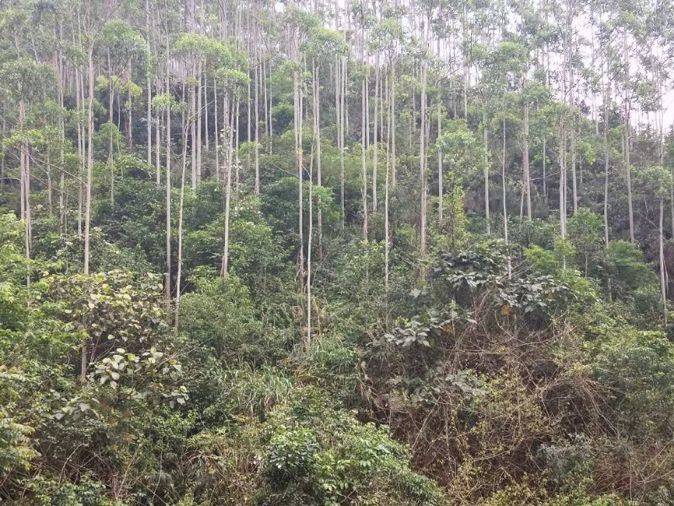
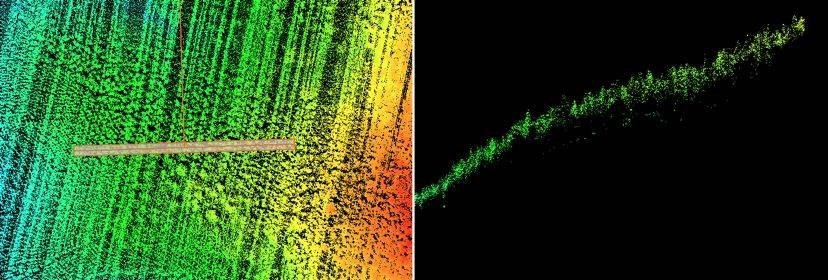
2.3 Nandan (eucalyptus) : Aucune perturbation observée ; (buissons denses) : impact plus important, mais pénétration partielle encore réalisable.
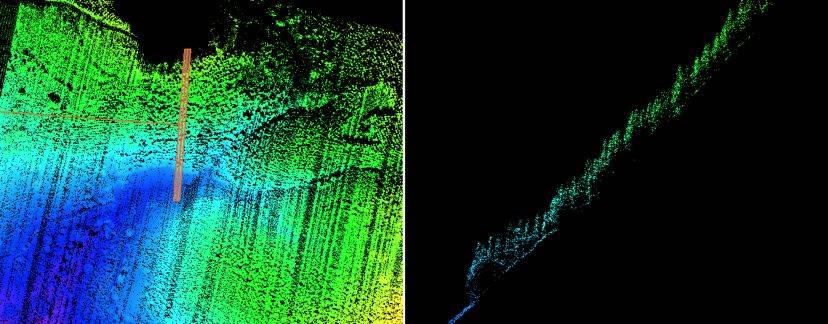
2.4 Guangzhou (zone fortement peuplée) : Il peut pénétrer et répondre aux exigences d’acquisition du relief.
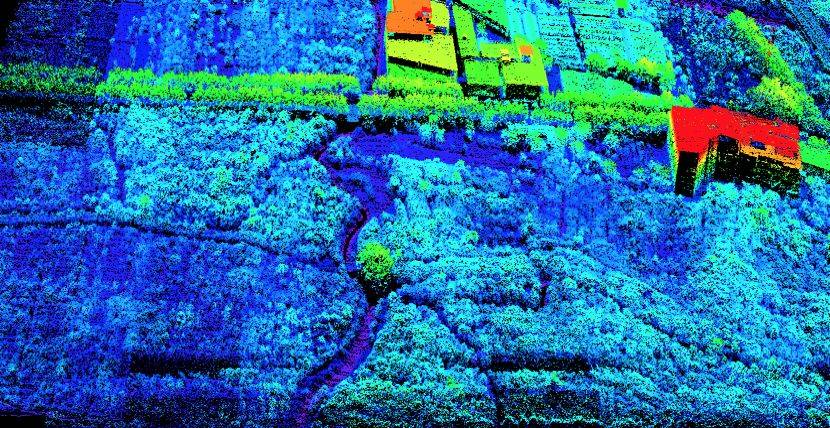
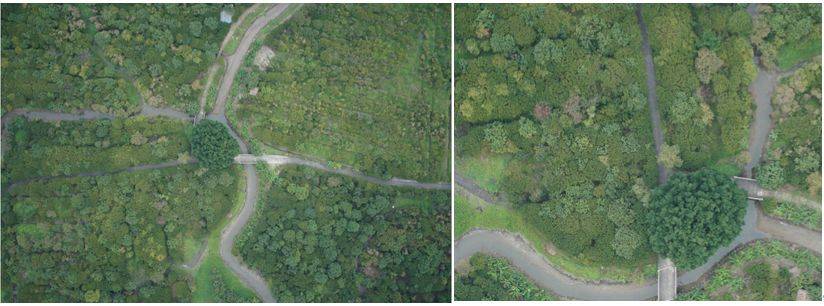
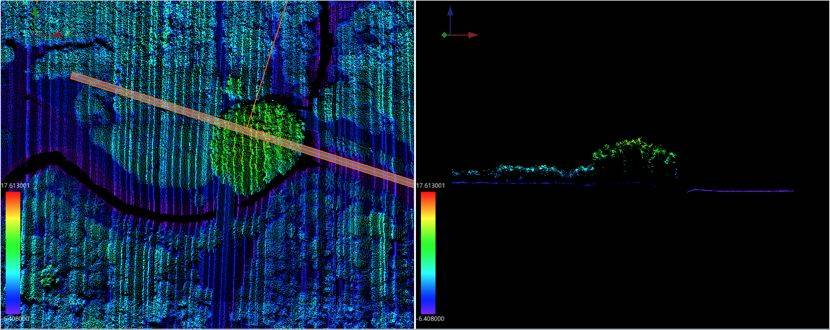
2.5 Harbin – forêt dense de conifères (pins et cyprès) : la pénétration est possible, presque sans effet notable.


Vous devez être connecté pour publier un commentaire.