Description
L’auto-pilote V5+ est un système avancé destiné aux intégrateurs universitaires et commerciaux. Conçu par CUAV en collaboration avec l’équipe PX4. Basé sur la conception matérielle ouverte Pixhawk FMUv5, il s’agit d’une carte hautement modulaire utilisant les brochages standard Pixhawk pour son interface externe, ce qui permet une intégration aisée sur des cartes porteuses. Pré-installé d’origine avec l’auto-pilote open source PX4 et entièrement compatible avec ArduPilot.
Nouvelle conception matérielle basée sur la FMUv5 : le V5+ est un contrôleur de vol haute performance reposant sur la conception matérielle ouverte FMCJv5. Grâce à un processeur plus performant, à une mémoire FLASH et RAM accrue, ainsi qu’à des capteurs plus fiables, cet auto-pilote convient aussi bien à l’intégration dans des systèmes commerciaux qu’à la recherche universitaire.
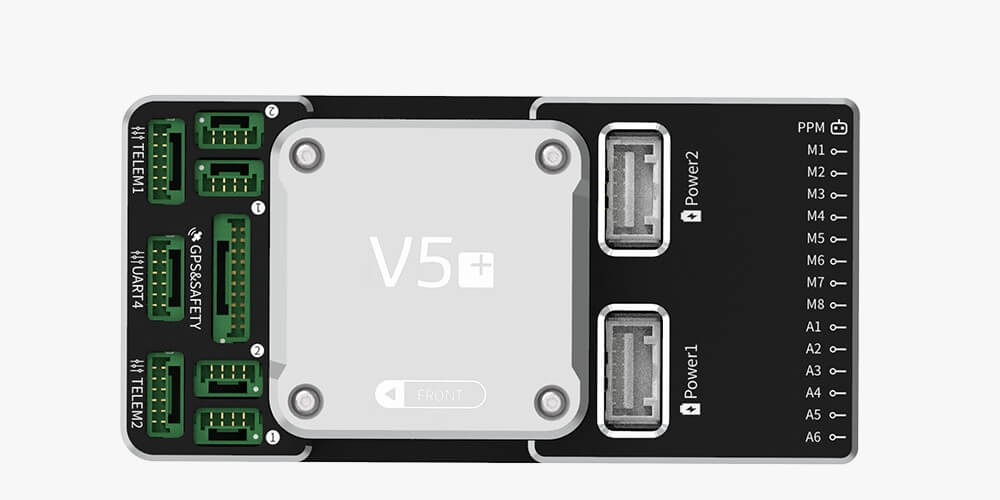
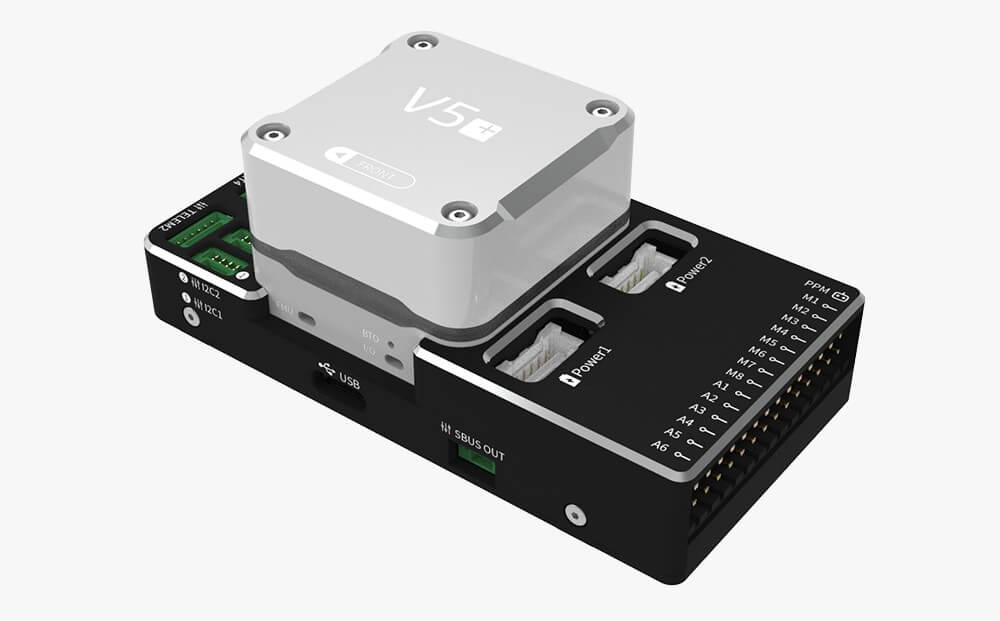
Conception détachable du “ cœur ” : le V5+ adopte une forme modulaire. Livré avec le module « cœur » et sa carte de base, il peut être directement installé dans vos projets, avec la possibilité d’une intégration approfondie via une carte porteuse personnalisée. Remarque : CUAV fournit une référence ouverte de conception de carte porteuse, permettant à l’utilisateur de concevoir lui-même sa carte porteuse ou de contacter le service commercial pour personnaliser les détails.
Système amortisseur breveté intégré : les capteurs et la carte mère sont séparés et conçus avec un système intégré d’absorption des chocs haute performance, afin de s’adapter à divers environnements extrêmes. Cela renforce considérablement son aptitude à fonctionner dans des conditions sévères.
Conformité stricte aux normes officielles PX4 : CUAV est membre argent de Dronecode et s’engage activement à promouvoir le projet open source PX4. Les interfaces du V5+ sont conçues conformément aux normes officielles PX4 afin d’assurer la compatibilité et l’interopérabilité avec les produits matériels et logiciels de l’écosystème Pixhawk 4.
Combinaison redondante multi-capteurs : cinq jeux de capteurs intégrés permettent au contrôleur de vol de surveiller en temps réel les données provenant de plusieurs canaux capteurs, et d’effectuer immédiatement un basculement redondant en cas de défaillance, améliorant ainsi la sécurité et la stabilité du vol.
Processeur F765 plus rapide : le V5+ intègre le processeur STM32F765, offrant de meilleures performances. Sa fréquence atteint 216 MHz, avec 2 Mo de mémoire FLASH et 512 Ko de RAM. Une fréquence d’horloge plus élevée et une mémoire RAM plus importante permettent une nette amélioration des performances.
Prise en charge du positionnement centimétrique RTK : le contrôleur de vol CUAV V5+ prend en charge le module de positionnement RTK pour un positionnement précis au centimètre près, répondant ainsi à vos exigences accrues en matière de précision (le module de positionnement RTK doit être acheté séparément).
Spécifications de l’auto-pilote CUAV V5+, Pixhack 4, contrôleur de vol PX4/APM
- Processeur principal de l'UMF : STM32F765
- Processeur 32 bits Arm® Cortex®-M7, 216 MHz, mémoire de 2 Mo, RAM de 512 Ko
- Processeur d'entrées/sorties : STM32F100
- Processeur 32 bits Arm® Cortex®-M3, 24 MHz, SRAM de 8 Ko
- Capteurs embarqués :
- Accéléromètre/Gyroscope : ICM-20689
- Accéléromètre/Gyroscope : BMI055
- Magnétomètre : IST8310
- Baromètre : MS5611
- Interfaces :
- 8 à 14 sorties PWM (6 depuis les E/S, 8 depuis l’unité de gestion des moteurs - FMU)
- 3 entrées dédiées PWM/Capture sur la FMU
- Entrée R/C dédiée pour le CPPM
- Entrée R/C dédiée pour le PPM et le S.Bus
- Entrée analogique / PWM pour le signal RSSI
- Sortie servo S.Bus
- 5 ports série à usage général
- 4 ports I2C
- 4 bus SPI
- 2 bus CAN avec ESC série
- Entrées analogiques pour la tension/courant de 2 batteries
- Système d'alimentation :
- Alimentation : 4,3 à 5,4 V
- Entrée USB : 4,75 à 5,25 V
- Entrée rail servo : 0 à 36 V
- Poids et dimensions :
- Poids : 90 g
- Dimensions : 85,5 × 42 × 33 mm
- Autres caractéristiques :
- Température de fonctionnement : -20 à 80 °C (valeur mesurée)