
1 Resumen
Con la popularidad de la tecnología LiDAR, gracias a su alta resolución en la medición de distancias y su elevada resolución angular, esta tecnología puede obtener información más detallada sobre los contornos de los objetos. En campos como la topografía y cartografía, los puertos automatizados, las minas, los vehículos de ingeniería y la conducción autónoma robótica, la vigilancia del tráfico, la seguridad y otros ámbitos, se ha convertido en un medio técnico indispensable para la percepción ambiental y la protección de la seguridad. En escenarios reales de aplicación, necesitamos productos capaces de funcionar de forma fiable durante las 24 horas del día; además, la mayoría de los dispositivos LiDAR pueden operar en entornos adversos, tales como lluvia, niebla, nieve, polvo, temperaturas extremas (muy altas o muy bajas) y luz intensa. Presentan deficiencias en la adquisición de datos con luz visible, pero cuentan con una función específica de filtrado y optimización que permite eliminar eficazmente el ruido y garantizar así la precisión y calidad de los datos.
Nuestro sistema aéreo de radar láser D-LiDAR200 utiliza el producto de escaneo láser para mapeo RIEGL mini VUX-1UAV, económico y eficaz. Sus principales características son las siguientes:
(1) Este producto se basa en la avanzada tecnología RIEGL de procesamiento de formas de onda, adquiriendo datos de medición láser de alta velocidad mediante digitalización de la forma de onda y procesamiento en tiempo real de dicha forma de onda;
(2) Su excelente capacidad de detección múltiple de objetivos permite obtener resultados de medición de alta precisión incluso en condiciones atmosféricas desfavorables;
(3) Posee un campo de visión de 360°, lo que permite recopilar datos de escaneo panorámico;
(4) Un haz de medición estrecho y de baja divergencia logra una alta resolución espacial;
(5) Función de detección múltiple de objetivos: hasta cinco ecos por pulso láser.
Este artículo se centra en los resultados de las pruebas, las experiencias y las lecciones aprendidas con nuestro sistema aéreo de radar láser D-LiDAR200, específicamente respecto a su capacidad de penetración arbórea, con el fin de que todos puedan aprender de ellos, predecir resultados en aplicaciones ingenieriles y apoyar la toma de decisiones. Primero, presentaré brevemente los conocimientos relacionados con los ecos múltiples (Multi-Echo) implicados en la penetración arbórea:
Funcionamiento típico de los sistemas pulsados TOF (Time of Flight, o tiempo de vuelo): El radar láser emite un pulso láser. Cuando dicho pulso es reflejado por un objeto y regresa al receptor, la distancia a dicho objeto se calcula mediante la diferencia de tiempo entre la emisión y la recepción.
● Eco simple: Siempre que el receptor reciba una señal de eco cuya intensidad alcance el umbral de activación, se considera que el objeto ha sido detectado y se calcula el valor de distancia de salida. La desventaja de este método es que, si existe entre el escáner y el objeto medido algún material parcialmente transparente (por ejemplo, lluvia o polvo de nieve, común en entornos exteriores), parte de la energía láser se reflejará anticipadamente; siempre que dicha reflexión alcance el umbral de activación, será interpretada erróneamente como el objeto medido, provocando errores de medición.
● Ecos múltiples: Sobre la base del eco simple, la unidad receptora láser emplea un circuito de alta velocidad integrado para muestrear y analizar la forma de onda del láser devuelto. Los ecos interferentes externos y los ecos válidos del objeto presentan diferencias en su forma de onda y distribución temporal, lo que permite identificar con precisión la señal del objeto real sometido a prueba.
La aplicación de la tecnología de ecos múltiples posibilita que las mediciones láser atraviesen materiales como vidrio, niebla de lluvia, polvo, etc., garantizando así su fiabilidad en entornos exteriores adversos. La información de eco del LiDAR comprende dos aspectos: el número de ecos y el tipo de eco. El número de ecos distingue entre eco simple y ecos múltiples; mientras que el tipo de eco incluye el primer eco, el eco intermedio y el último eco. Normalmente, en condiciones sin obstáculos, el suelo produce únicamente un eco de reflexión. Sin embargo, si está obstruido por árboles, algunos haces láser pueden atravesar las brechas entre las ramas y reflejarse desde el suelo, generando así un «último eco» dentro de una secuencia de ecos múltiples; dicho último eco suele corresponder a las características de los puntos del terreno. Por su parte, los edificios, normalmente construidos con materiales sólidos como hormigón armado, no permiten fácilmente la penetración del láser, por lo que generalmente producen solo un eco simple; no obstante, en los bordes de los edificios pueden ocurrir múltiples reflexiones. En cuanto a la vegetación, debido a las brechas existentes entre sus elementos, el haz láser experimenta múltiples reflexiones: el primer eco proviene de la superficie de la copa, el eco intermedio se origina en ramas y hojas, y el último eco, en general, alcanza el suelo tras atravesar las brechas.
- Compartición de casos típicos
El sistema aerotransportado de LiDAR D-LiDAR200 presenta una clara ventaja en la penetración de vegetación mediante la detección de múltiples objetivos (hasta 5 ecos por pulso láser), brindando soporte técnico para acceder con precisión al terreno bajo cobertura vegetal. A continuación, se presentan varios casos prácticos típicos que ilustran el funcionamiento del LiDAR bajo distintos tipos de cobertura vegetal, así como la penetración de las nubes de puntos, a modo de referencia.
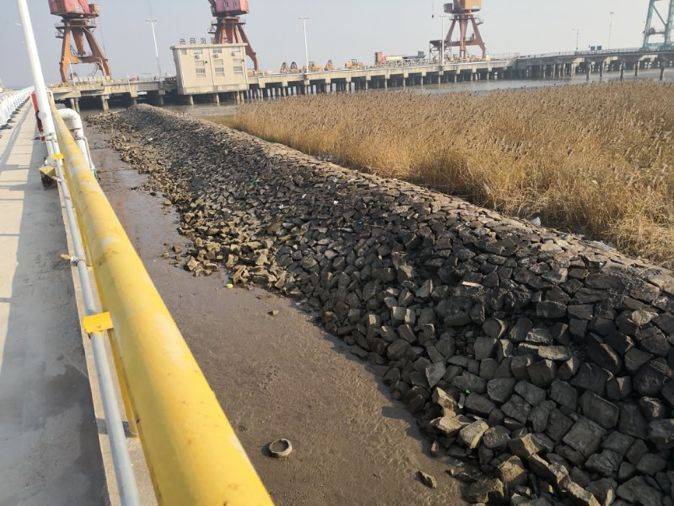
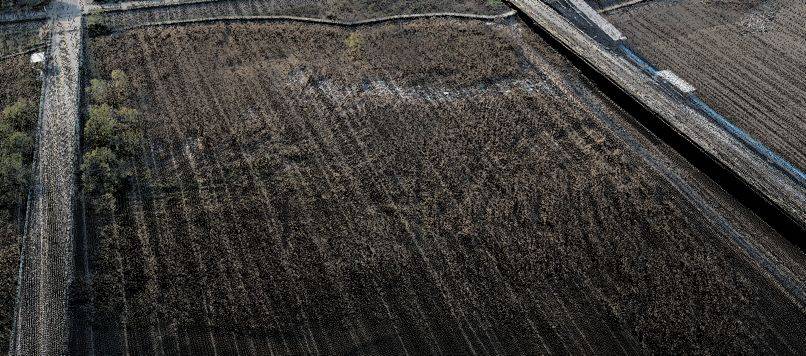
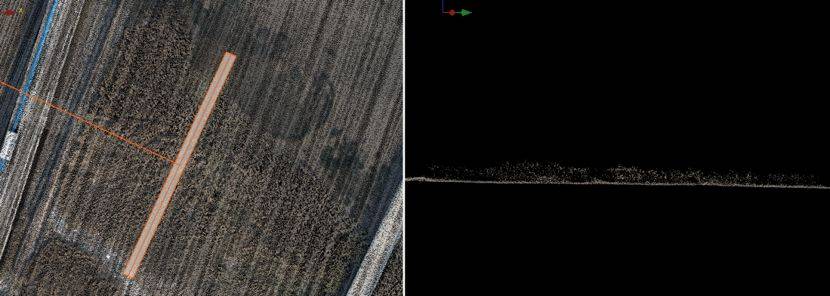
2.1 Qingdao (marisma de juncos): sin afectación y con penetración.
2.2 Jilin (bosque de coníferas): sin afectación y con penetración.
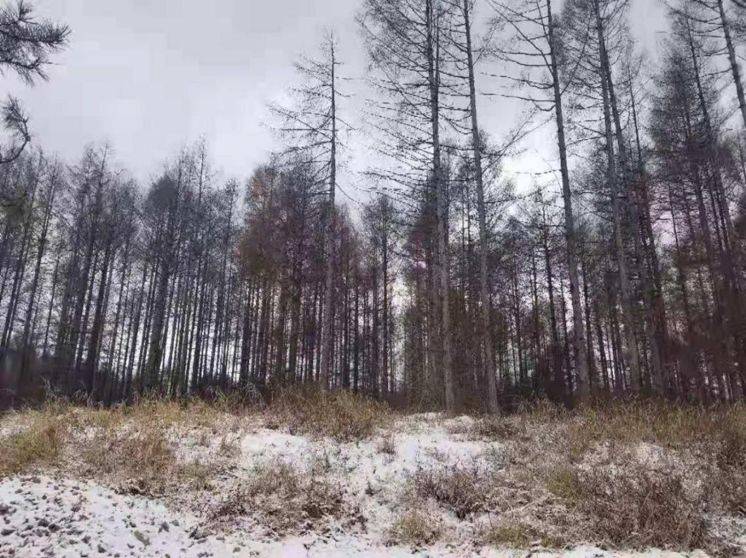
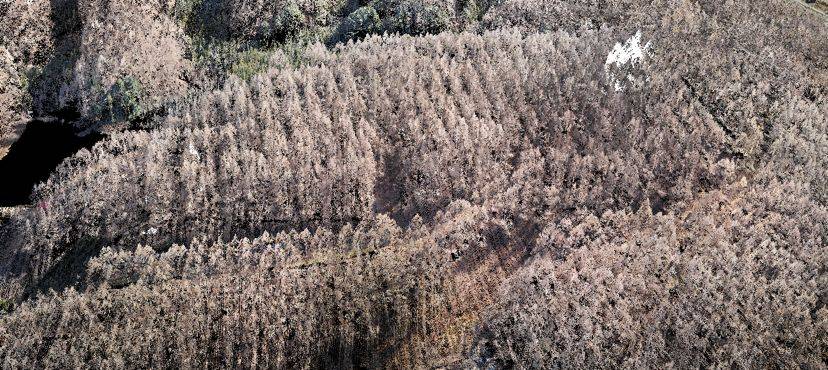
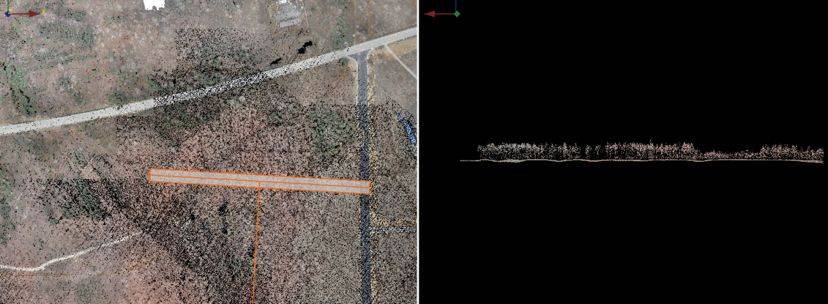
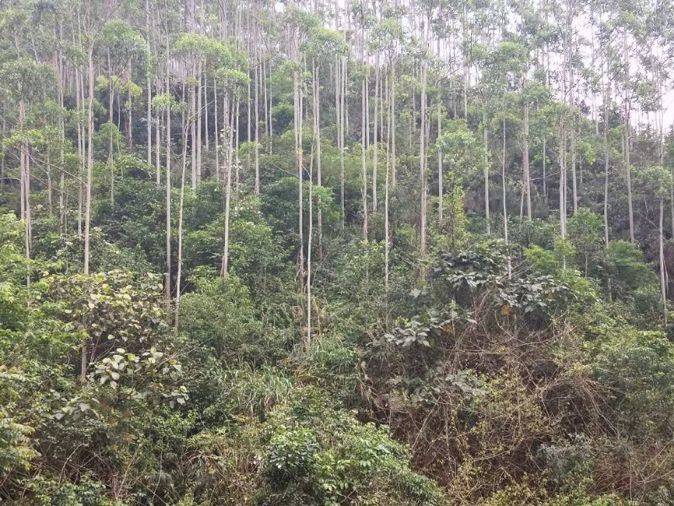
2.3 Nandan (eucalipto): sin afectación; (arbustos densos): impacto mayor, aunque aún con penetración parcial.
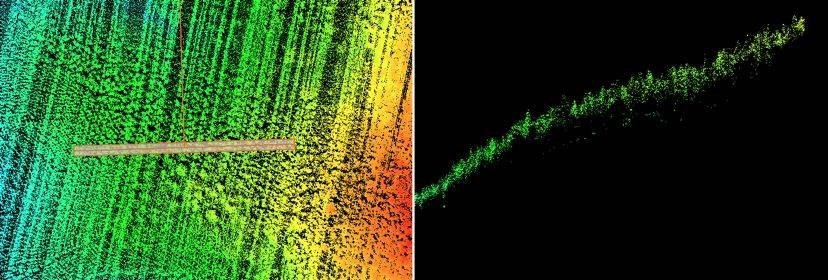
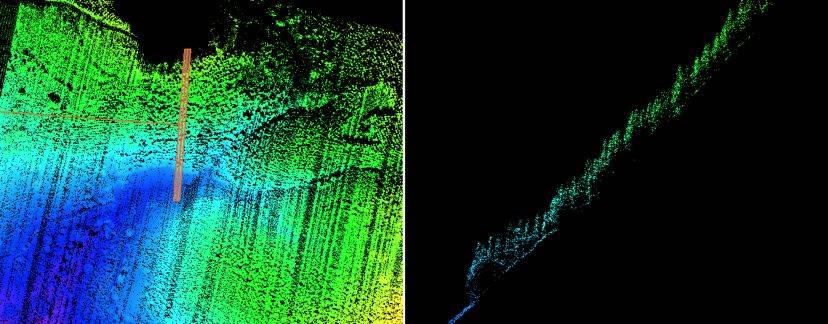
2.4 Guangzhou (una zona densamente poblada): puede penetrar y cumplir con los requisitos de adquisición del terreno.
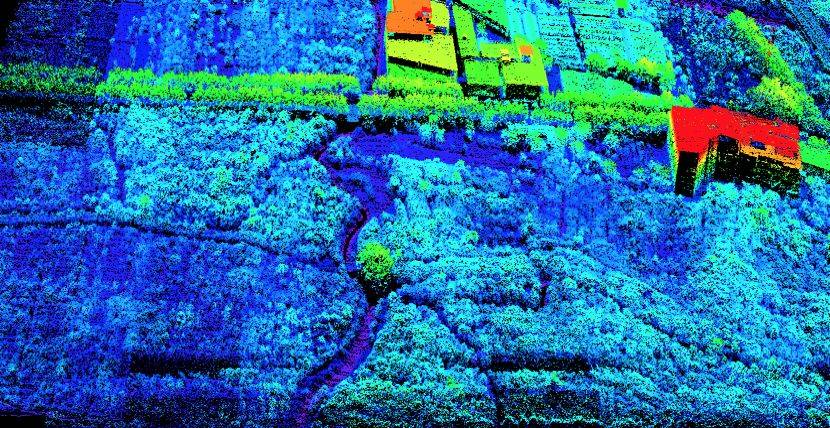
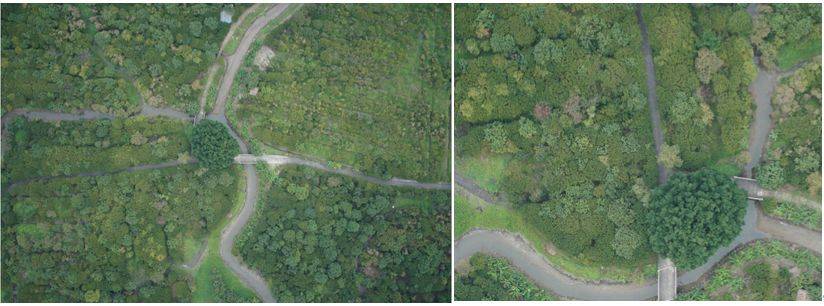
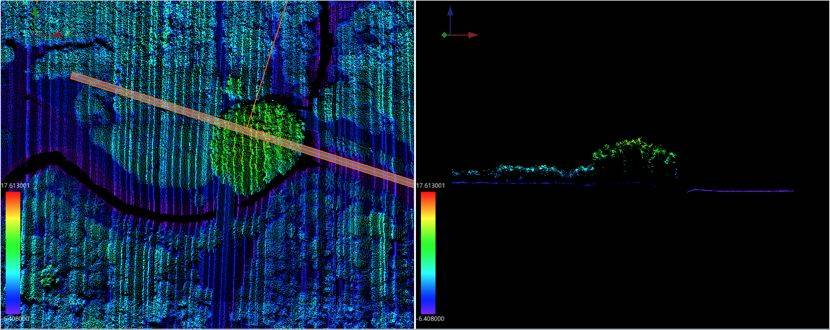
2.5 Harbin: denso bosque de coníferas (pino y ciprés) que puede atravesarse, casi sin afectación.


You must be logged in to post a comment.