Beschreibung
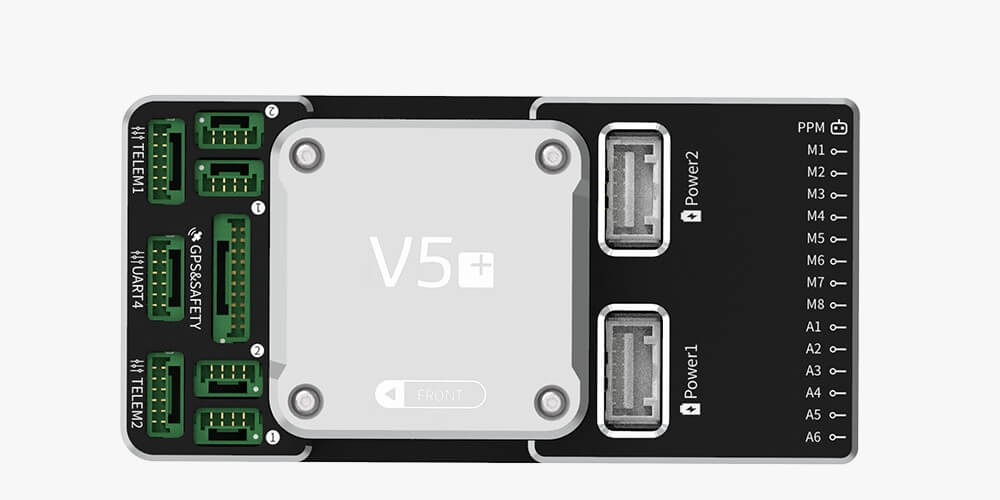
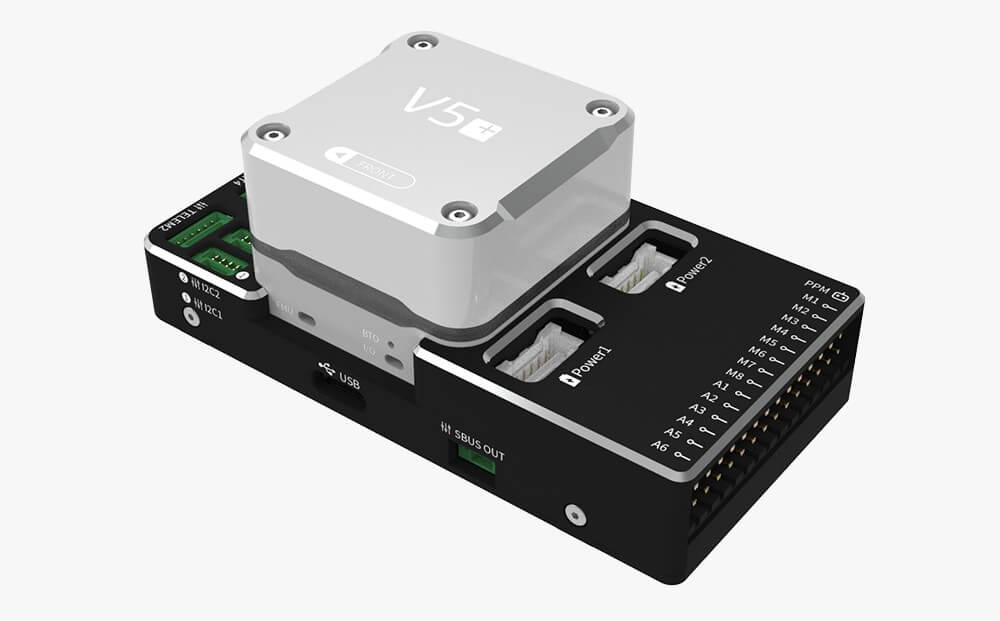
Der V5+ AutoPilot ist ein fortschrittlicher Autopilot für akademische und kommerzielle Integratoren. Entwickelt von CUAV in Zusammenarbeit mit dem PX4-Team. Basierend auf dem offenen Pixhawk-FMUv5-Hardware-Design, einer hochgradig modularen Platine mit Pixhawk-Standard-Anschlussbelegung für die externe Schnittstelle, die eine Integration in Trägerplatinen ermöglicht. Ab Werk vorinstalliert mit der PX4 Open-Source-Autopilot-Software und vollständig unterstützt durch ArduPilot.
Neues Hardware-Design basierend auf FMUv5: Der V5+ ist ein leistungsstarker Flugcontroller, der auf dem offenen FMCJv5-Hardware-Design basiert. Mit einem leistungsfähigeren Prozessor, größerem FLASH-Speicher und mehr RAM sowie zuverlässigeren Sensoren eignet sich der Autopilot für kommerzielle Systemintegration und akademische Forschungszwecke.
Abnehmbares CORE-Design: Der V5+ verfolgt einen modularen Formfaktor. Geliefert wird das “Core”-Modul zusammen mit der Basisplatine; es kann direkt in Ihre Projekte eingebaut werden oder – optional – mittels einer kundenspezifischen Trägerplatine tief integriert werden. Hinweis: CUAV stellt eine offene Referenz-Designvorlage für Trägerplatinen bereit, anhand derer Nutzer ihre eigene Trägerplatine entwerfen können oder sich an den Vertrieb wenden können, um individuelle Anpassungen vorzunehmen.
Integriertes patentiertes Dämpfungssystem: Sensoren und Hauptplatine sind voneinander getrennt und mit einem integrierten Hochleistungs-Stoßdämpfungssystem ausgelegt, um sich an unterschiedlichste extreme Umgebungsbedingungen anzupassen. Damit erhöht sich die Einsatzbreite deutlich.
Vollständige Einhaltung der offiziellen PX4-Standards: CUAV ist Silbermitglied bei Dronecode und engagiert sich aktiv für die Förderung des PX4 Open-Source-Projekts. Die Schnittstellen des V5+ wurden gemäß den offiziellen PX4-Standards konzipiert, um Kompatibilität und Interoperabilität mit Hard- und Softwareprodukten des Pixhawk-4-Ökosystems sicherzustellen.
Mehrere Sensoren mit Redundanzkombination: Fünf integrierte Sensorsätze ermöglichen es dem Flugcontroller, Sensordaten aus mehreren Kanälen in Echtzeit zu überwachen und im Fehlerfall sofort redundante Umschaltung vorzunehmen, wodurch Sicherheit und Stabilität des Flugs verbessert werden.
Schnellerer F765-Prozessor: Der V5+ verwendet den leistungsstärkeren STM32F765-Prozessor mit einer Taktfrequenz von bis zu 216 MHz sowie 2 MB FLASH- und 512 KB RAM-Speicher. Höhere Taktrate und größerer Arbeitsspeicher führen zu einer deutlichen Leistungssteigerung.
Unterstützung für RTK-Zentimeterpositionierung: Der CUAV V5+-Flugcontroller unterstützt das RTK-Positionierungsmodul für präzise Zentimeterpositionierung, um höhere Anforderungen an die Positionsgenauigkeit zu erfüllen. (Das RTK-Positionierungsmodul ist separat zu erwerben.)
Technische Spezifikationen des CUAV V5+ Autopilots Pixhack 4 PX4 APM Flugcontrollers
- Haupt-FMU-Prozessor: STM32F765
- 32-Bit ARM® Cortex®-M7, 216 MHz, 2 MB Speicher, 512 KB RAM
- E/A-Prozessor: STM32F100
- 32-Bit ARM® Cortex®-M3, 24 MHz, 8 KB SRAM
- Onboard-Sensoren:
- Beschleunigungssensor/Gyroskop: ICM-20689
- Beschleunigungssensor/Gyroskop: BMI055
- Magnetometer: IST8310
- Barometer: MS5611
- Schnittstellen:
- 8–14 PWM-Ausgänge (6 über IO, 8 über FMU)
- 3 dedizierte PWM-/Capture-Eingänge an der FMU
- Dedizierter R/C-Eingang für CPPM
- Dedizierter R/C-Eingang für PPM und S.Bus
- Analoger / PWM-RSSI-Eingang
- S.Bus-Servoausgang
- 5 serielle Schnittstellen für allgemeine Zwecke
- 4 I²C-Schnittstellen
- 4 SPI-Busse
- 2 CAN-Busse mit integriertem ESC-Interface
- Analogeingänge für Spannung/Strom von 2 Batterien
- Stromversorgungssystem:
- Leistung: 4,3–5,4 V
- USB-Eingang: 4,75–5,25 V
- Servoschiene-Eingang: 0–36 V
- Gewicht und Abmessungen:
- Gewicht: 90 g
- Abmessungen: 85,5 × 42 × 33 mm
- Weitere Merkmale:
- Betriebstemperatur: −20 bis 80 °C (gemessener Wert)